«STELARBOT»: USACh y FACh prueban robot para inclusión laboral junto a Teletón
Tiempo de lectura: 2 minutos El prototipo ya está operativo e integra desplazamiento por orugas, visión en 360 grados e IA para interactuar con el público.
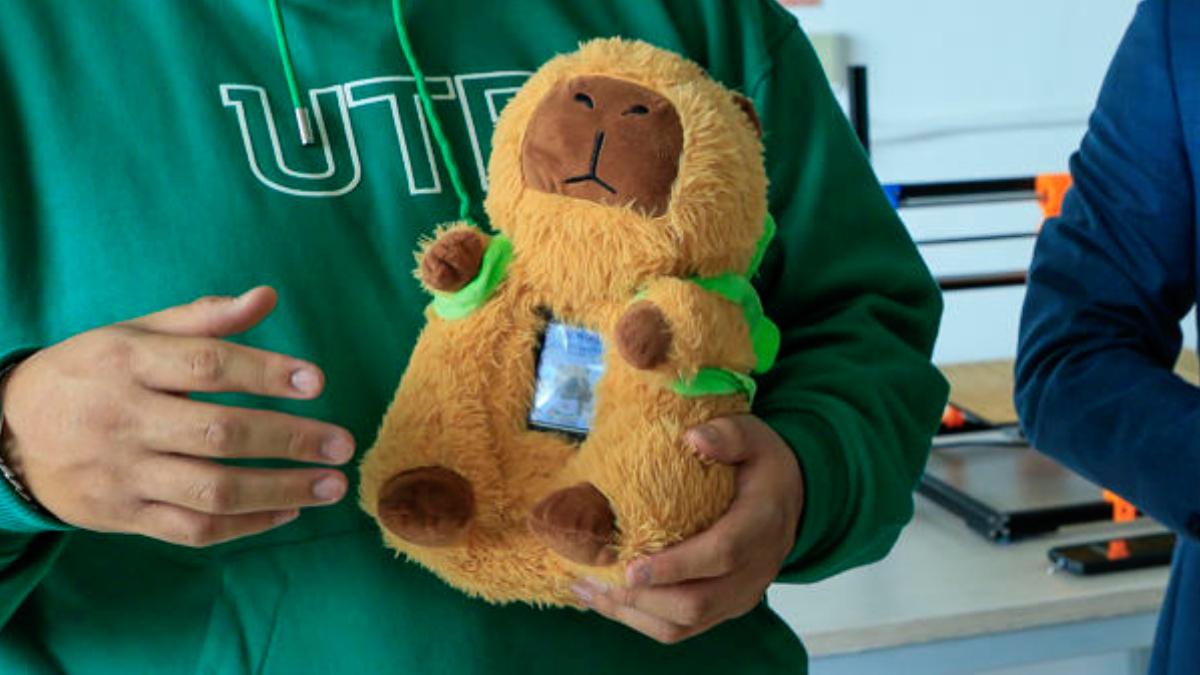
Con la participación de usuarios y terapeutas de Teletón, un equipo de la Universidad de Santiago de Chile (USACh) avanza en las pruebas de STELARBOT, un robot que busca abrir nuevas oportunidades de inclusión laboral para personas con discapacidad.
Desarrollado en conjunto con la Fuerza Aérea de Chile (FACh), el dispositivo permitirá que sus operadores realicen labores de recepción y orientación de visitantes en el Centro Espacial Nacional (CEN), mediante un sistema de control remoto.
La iniciativa surgió a partir de una solicitud de la FACh, inspirada en experiencias de cafeterías japonesas donde personas con discapacidad manejan robots que cumplen funciones de atención al público.
El objetivo de STELARBOT es convertir la tecnología en una herramienta concreta para ampliar las oportunidades de participación laboral.
Diseño adaptado
«El gran aporte de Teletón es poder tener la retroalimentación desde el punto de vista del usuario para asegurar la usabilidad y la aceptabilidad del robot para personas con discapacidad», explicó a Cooperativa Ciencia Daniel Gálvez, subdirector docente del Departamento de Ingeniería Industrial de la USACh.
En este proceso ha participado Kevin, usuario de silla de ruedas, quien se integró al desarrollo durante el segundo mes y ha aportado sus observaciones en las distintas etapas de diseño y construcción.
Su experiencia fue clave para desarrollar un joystick adaptado a sus capacidades y necesidades, con ajustes de sensibilidad y botones que facilitan el desplazamiento y la ejecución de distintas funciones.
A esto se suma el trabajo de terapeutas de Teletón, quienes han entregado criterios de usabilidad para favorecer la adaptación del sistema a diferentes tipos de discapacidad.
«Nosotros desarrollamos la parte técnica, pero le hemos dado mucho énfasis a la usabilidad», señaló Gálvez.
Pruebas en terreno
Tras un año y medio de desarrollo, STELARBOT ya está completamente construido y operativo. «Esta semana estamos haciendo pruebas en terreno«, detalló el investigador.
Los ensayos en el CEN consideran la evaluación de su sistema de desplazamiento mediante orugas, cámaras con visión de 360 grados, conectividad, autonomía de batería y protocolos de emergencia.
STELARBOT alcanza una velocidad máxima de cinco kilómetros por hora e incorpora sensores para prevenir accidentes.
Además, combina el control manual a distancia con funciones de inteligencia artificial que le permiten responder consultas de los visitantes.